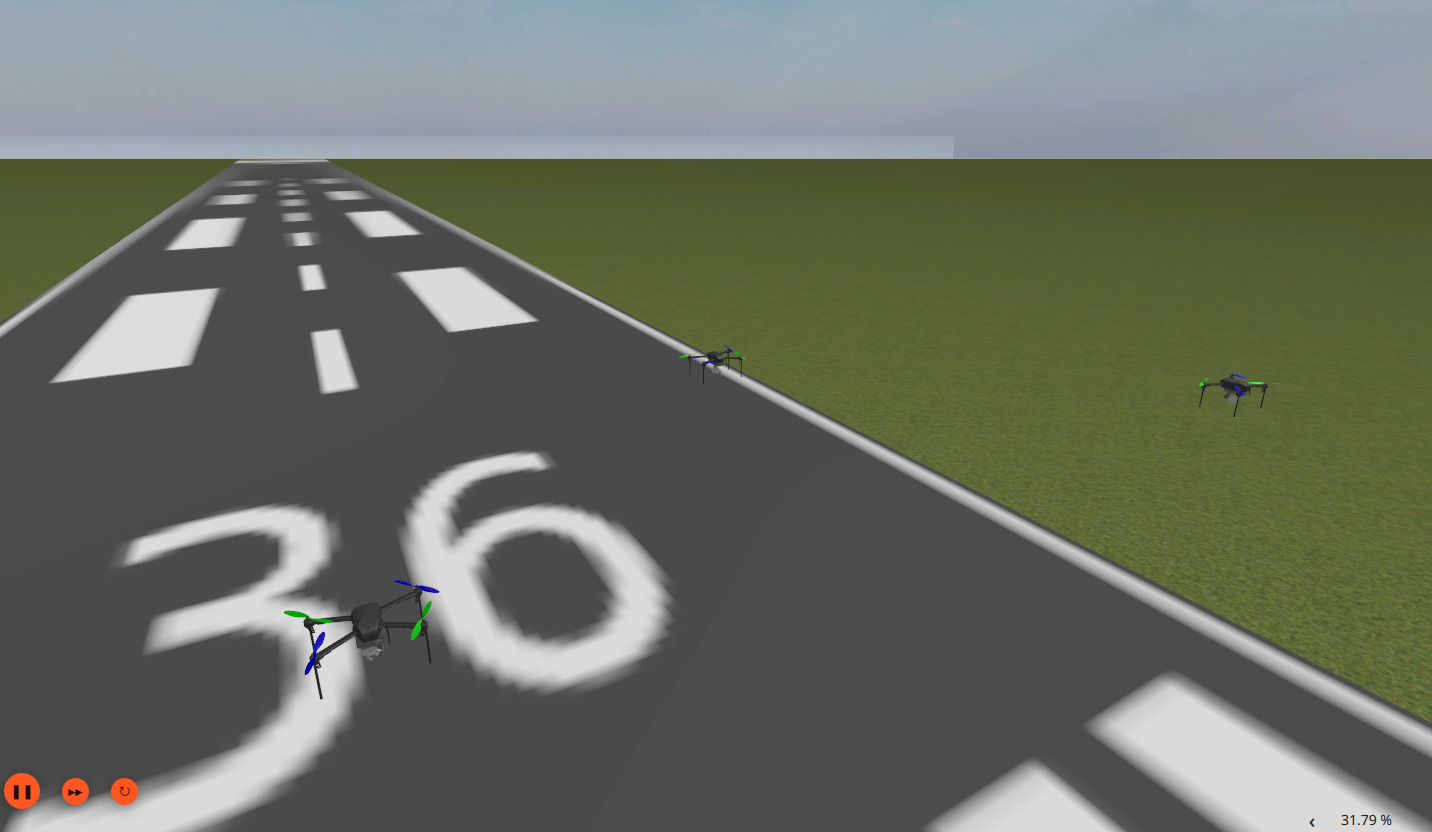
Im Rahmen eines universitären Teamprojekts habe ich an der Simulation der Formationskontrolle mehrerer Drohnen mittels ROS2, Gazebo, ArduPilot und MAVROS mitgewirkt. Unser Schwerpunkt lag auf der Kontroll- und Kommunikationsebene: Implementierung des Formationskontrollalgorithmus, der mehrere Drohnen im Flug koordiniert, Simulation der Ad-hoc-Kommunikation zwischen Agenten und Implementierung ereignisbasierter Kommunikationsrichtlinien, die regeln, wie und wann Agenten Informationen austauschen.
Zusätzlich zur Steuerungslogik habe ich ein GUI-basiertes Fernsteuerungstool in Tkinter für die Echtzeit-Steuerung und Überwachung der simulierten Drohnen entwickelt. Dieses enthält unter anderem eine Zieleingabefunktion, mit der eine Drohne autonom zu einer bestimmten Koordinate navigieren kann. Weiterhin habe ich die komplexe Systemeinrichtung für das Projekt übernommen, ROS2, ArduPilot und Gazebo in eine funktionsfähige Simulationsumgebung integriert und das fertige Projekt bei einer Live-Demonstration vor einem universitären Publikum präsentiert.